טכניקות לצמצום ודיכוי שגיאות
גרסת הבטא של מודל הרצה חדש זמינה כעת. מודל ההרצה המכוון מספק גמישות רבה יותר בהתאמה אישית של תהליך עבודת צמצום השגיאות שלך. ראה את המדריך מודל הרצה מכוון לפרטים נוספים.
טכניקות לצמצום שגיאות ולדיכוי שגיאות משמשות לשיפור איכות התוצאות בעת הגדלת עומסי עבודה. עמוד זה מספק הסברים ברמה גבוהה על טכניקות דיכוי השגיאות וצמצום השגיאות הזמינות עם Qiskit.
ניתוק דינמי
מעגלים קוונטיים מורצים על חומרת IBM® כרצפים של פולסי מיקרוגל הדורשים תזמון והרצה במרווחי זמן מדויקים. למרבה הצער, אינטראקציות לא רצויות בין qubits עלולות להוביל לשגיאות קוהרנטיות ב-Qubits שנמצאים בסרק. הניתוק הדינמי פועל על ידי הכנסת רצפי פולסים ל-Qubits שנמצאים במצב סרק כדי לבטל בקירוב את ההשפעה של שגיאות אלו. כל רצף פולסים שמוכנס שווה ערך לפעולת זהות, אך הנוכחות הפיזית של הפולסים מדכאת שגיאות. קיימות בחירות רבות אפשריות של רצפי פולסים, ואיזה רצף עדיף לכל מקרה פרטי נותר תחום מחקר פעיל.
שים לב שניתוק דינמי שימושי בעיקר עבור מעגלים המכילים פערים שבהם חלק מה-Qubits יושבים בסרק ללא פעולות כלשהן שפועלות עליהם. אם הפעולות במעגל ארוזות בצפיפות רבה, כך שכל ה-Qubits עסוקים רוב הזמן, אזי הוספת פולסי ניתוק דינמי עשויה לא לשפר את הביצועים. למעשה, היא אף עלולה להרע את הביצועים עקב אי-שלמויות בפולסים עצמם.
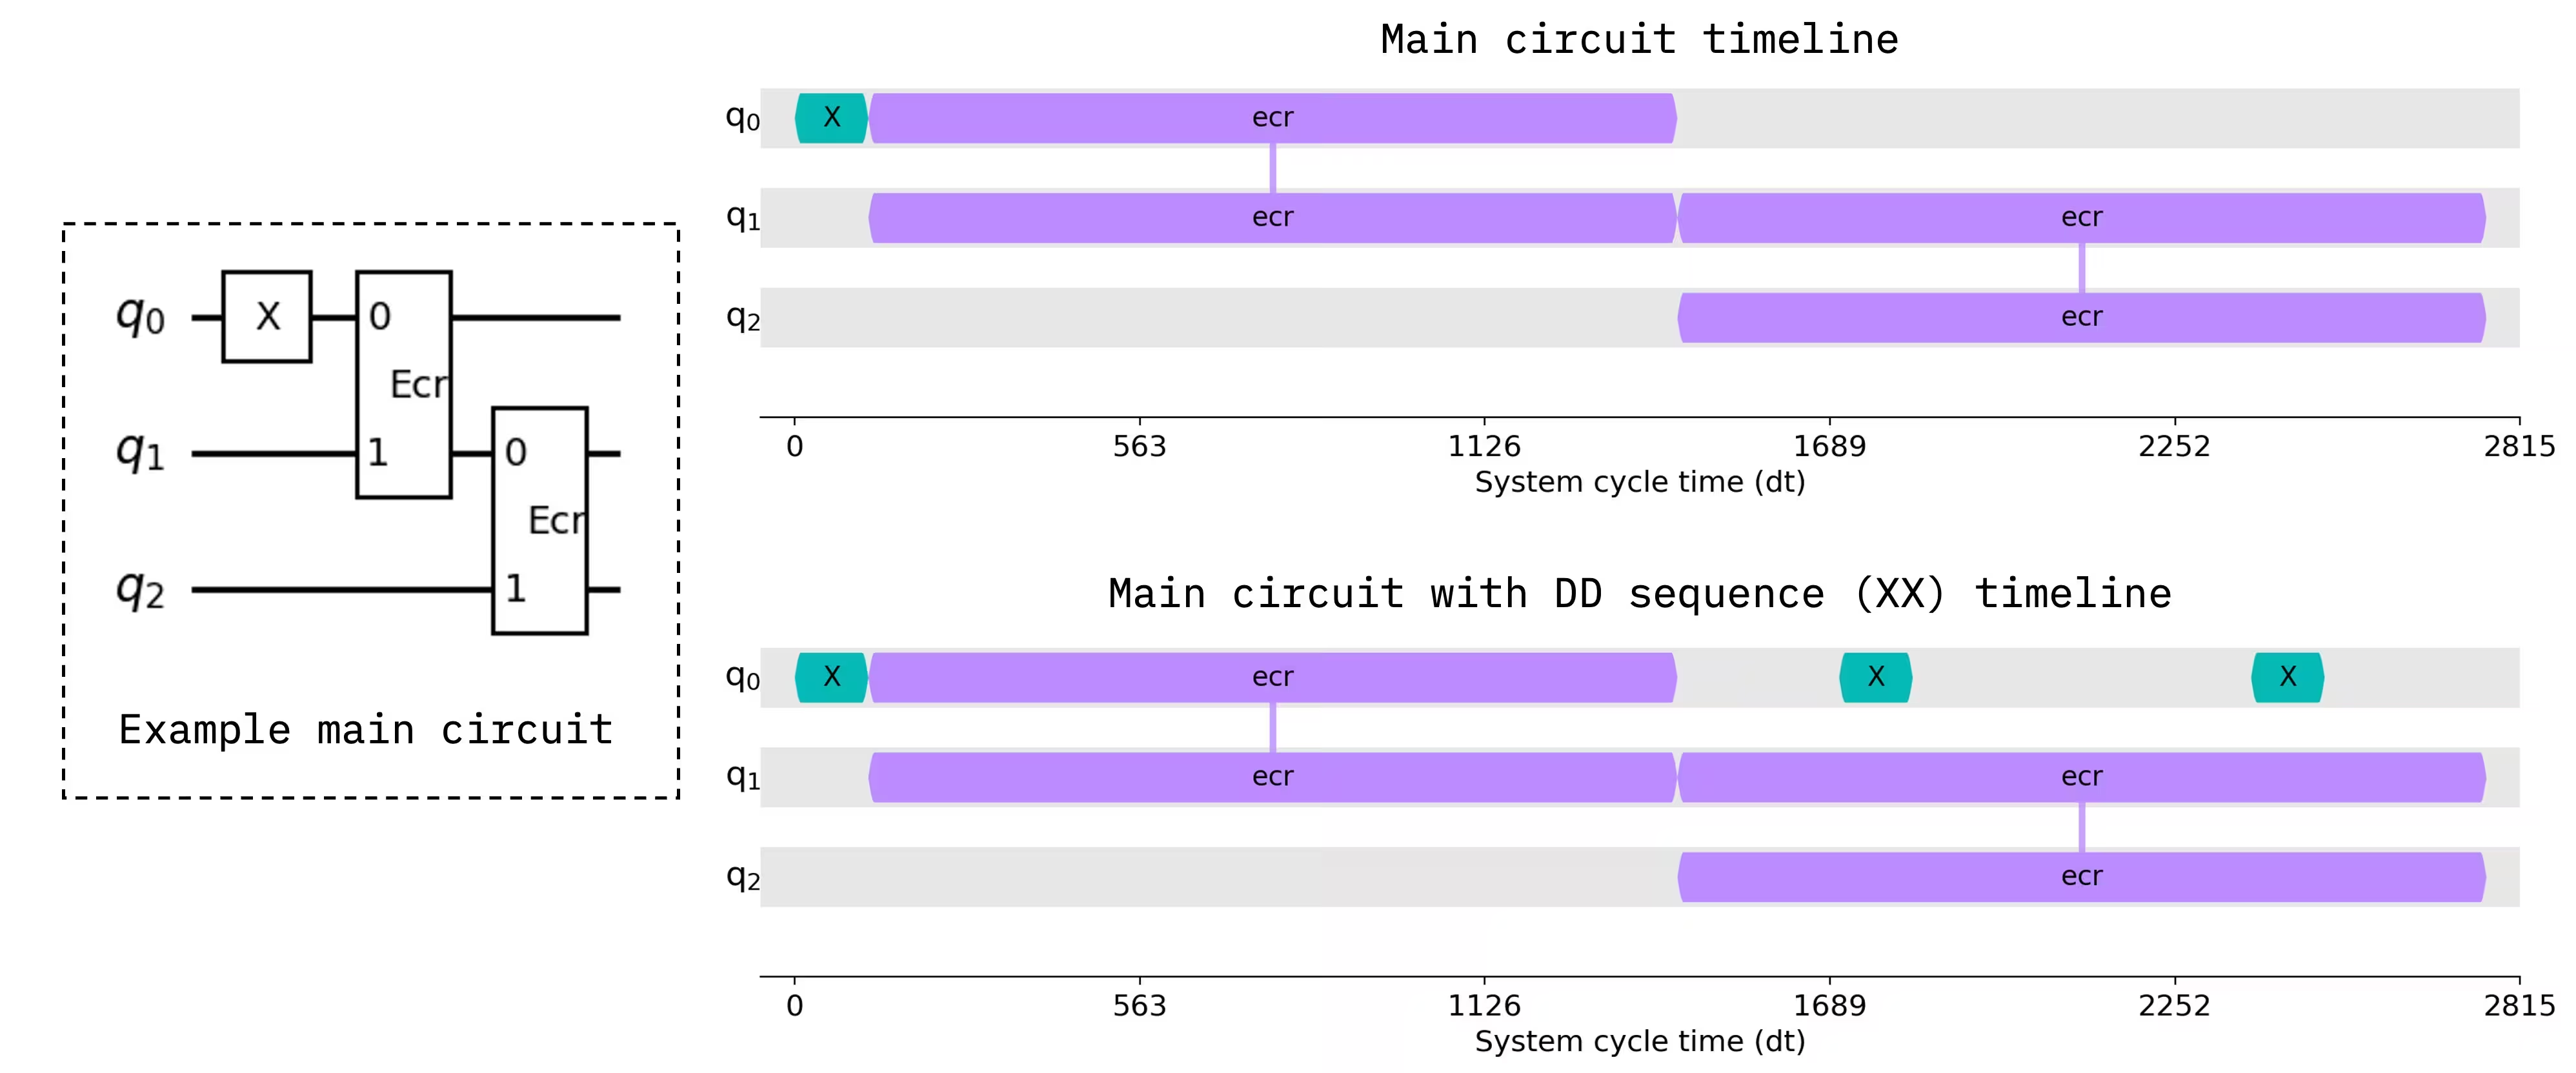
התרשים שלהלן מתאר ניתוק דינמי עם רצף פולסים XX. ה-Circuit המופשט משמאל ממופה לתזמון פולס מיקרוגל בפינה הימנית העליונה. הפינה הימנית התחתונה מתארת את אותו תזמון, אך עם רצף של שני פולסי X המוכנסים במהלך תקופת סרק של ה-Qubit הראשון.
אפשר להפעיל ניתוק דינמי (dynamical decoupling) בדרכים הבאות:
- ה-מעבר Transpiler לניתוק דינמי ב-Qiskit
- אפשרות ה-dynamical decoupling (ניתוק דינמי) אם משתמשים ב-Estimator או ב-Sampler של IBM Quantum
Pauli twirling
Twirling, הידוע גם בשם קימפול אקראי, הוא טכניקה נפוצה להמרת ערוצי רעש שרירותיים לערוצי רעש בעלי מבנה ספציפי יותר.
Pauli twirling הוא סוג מיוחד של twirling המשתמש בפעולות פאולי. הוא הופך כל ערוץ קוונטי לערוץ פאולי. כשמבצעים אותו לבד, הוא יכול לצמצם רעש קוהרנטי מכיוון שרעש קוהרנטי נוטה להצטבר באופן ריבועי עם מספר הפעולות, בעוד רעש פאולי מצטבר באופן ליניארי. Pauli twirling משולב לעיתים קרובות עם טכניקות אחרות לצמצום שגיאות שעובדות טוב יותר עם רעש פאולי מאשר עם רעש שרירותי.
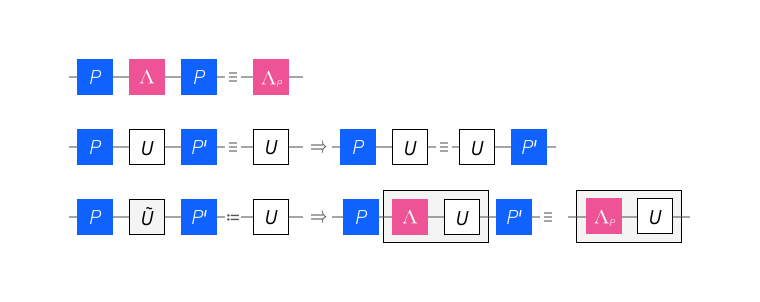
Pauli twirling מיושם על ידי עטיפת קבוצה נבחרת של Gate-ים עם Gate-ים אקראיים של Pauli חד-Qubit באופן שהאפקט האידיאלי של ה-Gate נשאר זהה. התוצאה היא שמעגל בודד מוחלף במכלול אקראי של מעגלים, כולם בעלי אותו אפקט אידיאלי. בעת דגימת המעגל, דגימות נלקחות ממספר מופעים אקראיים, ולא רק מאחד.
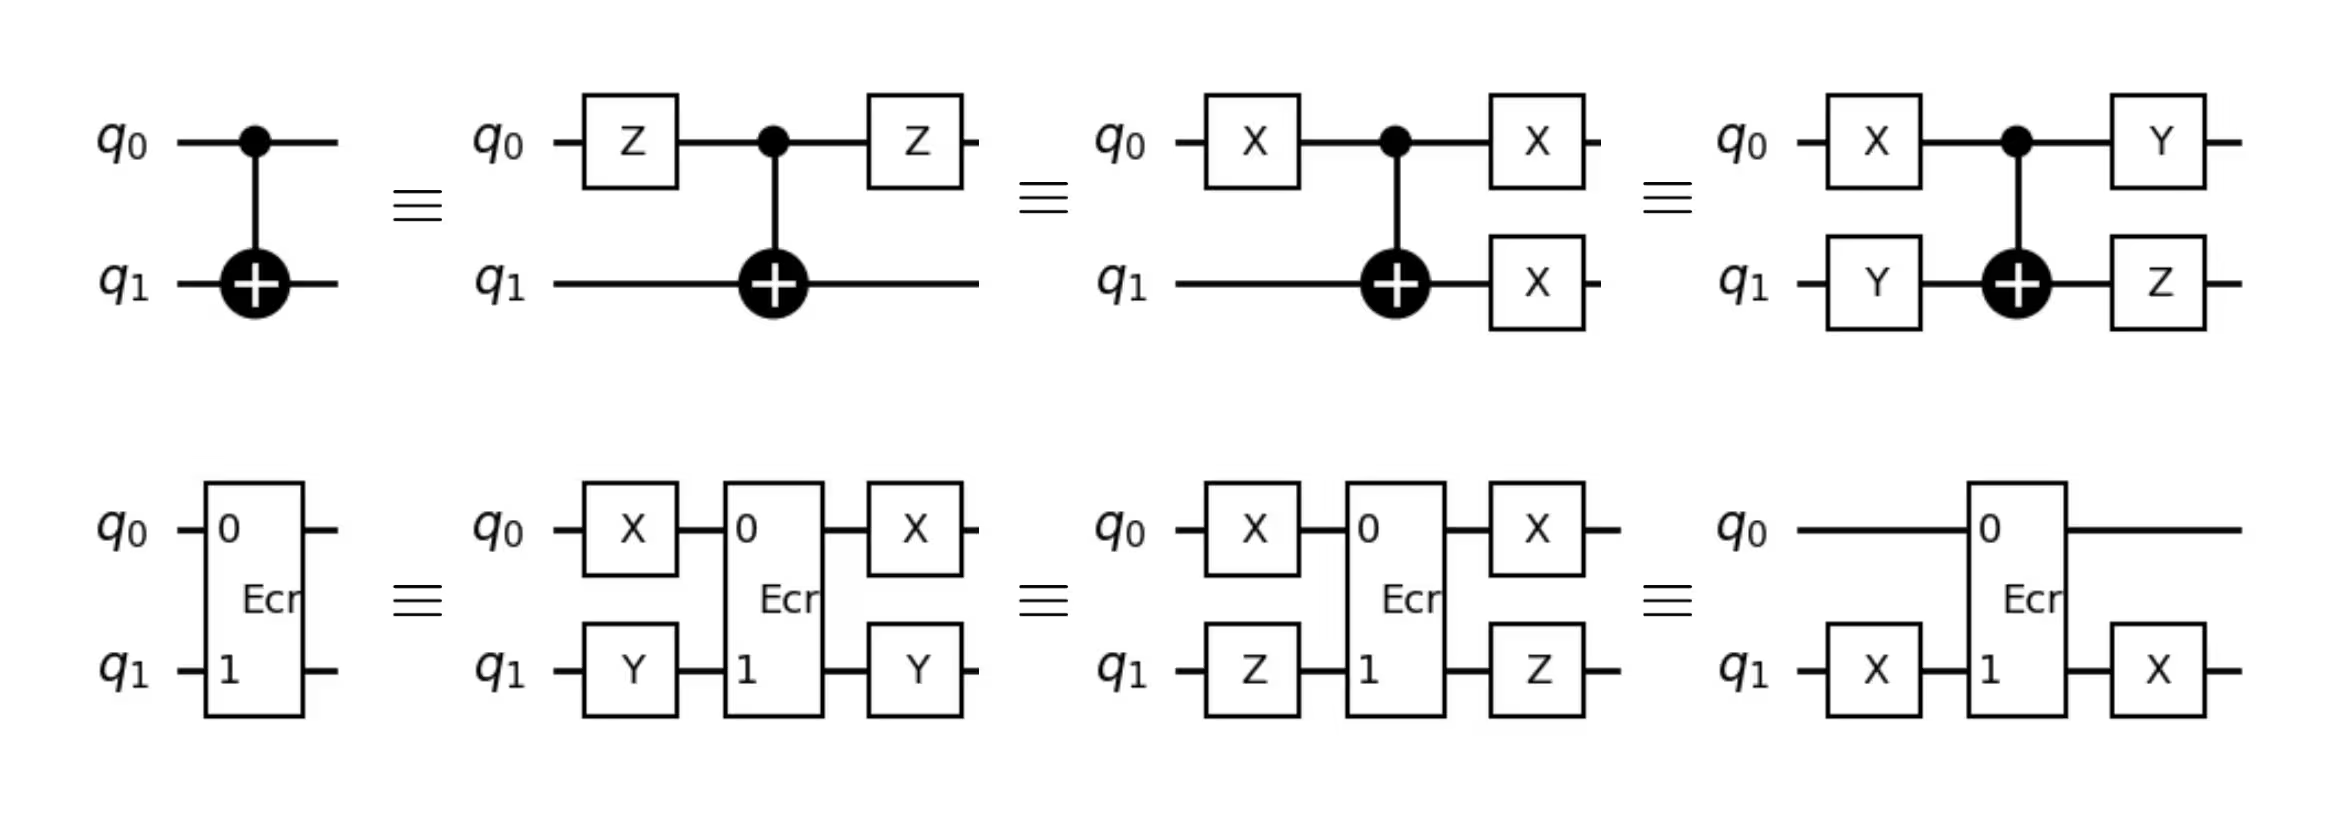
מכיוון שרוב השגיאות בחומרה קוונטית נוכחית מגיעות מ-Gate-ים של שני qubits, טכניקה זו מוחלת לרוב באופן בלעדי על Gate-ים (מקוריים) של שני qubits. התרשים הבא מתאר כמה סיבובי פאולי עבור ה-Gate-ים CNOT ו-ECR. כל מעגל בשורה הוא בעל אותו אפקט אידיאלי.
אפשר להפעיל Pauli twirling בדרכים הבאות:
- מעבר מותאם אישית ל-Pauli twirling ב-Qiskit
- אפשרויות ה-twirling אם משתמשים ב-Estimator או ב-Sampler של IBM Quantum
ביטול שגיאות מדידה מסובבת (TREX)
ביטול שגיאות מדידה מסובבת (TREX) מצמצם את השפעת שגיאות המדידה עבור הערכת ערכי ציפייה של תצפיות פאולי. הוא מבוסס על המושג של מדידות מסובבות, המושגות על ידי החלפה אקראית של Gate-ים של מדידה ברצף של (1) Gate X של פאולי, (2) מדידה, ו-(3) היפוך סיביות קלאסי. בדיוק כמו בסיבוב Gate רגיל, רצף זה שווה ערך למדידה פשוטה בהיעדר רעש, כפי שמתואר בתרשים הבא:

בנוכחות שגיאת מדידה, twirling של המדידה מלכסן את מטריצת העברת שגיאות המדידה, מה שמקל על ההיפוך שלה. מונח קנה-מידה מחדש מערוץ הרעש האלכסוני נלמד באמצעות הרצת מעגלי השוואה (benchmarking) אקראיים המאותחלים במצב אפס. זה מאפשר לשירות להסיר הטיה מערכי ציפייה הנובעים מרעש מדידה. הערכת מטריצת העברת שגיאות המדידה דורשת הרצת מעגלי כיול נוספים, מה שמביא לתקורה קטנה.
אפשר להפעיל TREX בדרכים הבאות:
- התוסף Qiskit Mitigation עבור Qiskit
- האפשרות
measure_mitigationאם משתמשים ב-Estimator של IBM Quantum - רמת העמידות אם משתמשים ב-Estimator של IBM Quantum
אקסטרפולציה לאפס רעש (ZNE)
אקסטרפולציה לאפס רעש (ZNE) היא טכניקה לצמצום שגיאות בהערכת ערכי ציפייה של תצפיות. למרות שהיא לעיתים קרובות משפרת תוצאות, אין ערובה שהיא תפיק תוצאה בלתי מוטה.
ZNE מורכבת משני שלבים:
-
הגברת רעש: המעגל הקוונטי המקורי מורץ מספר פעמים בשיעורי רעש שונים.
-
אקסטרפולציה: התוצאה האידיאלית מוערכת על ידי אקסטרפולציה של תוצאות ערך הציפייה הרועשות לגבול האפס-רעש.
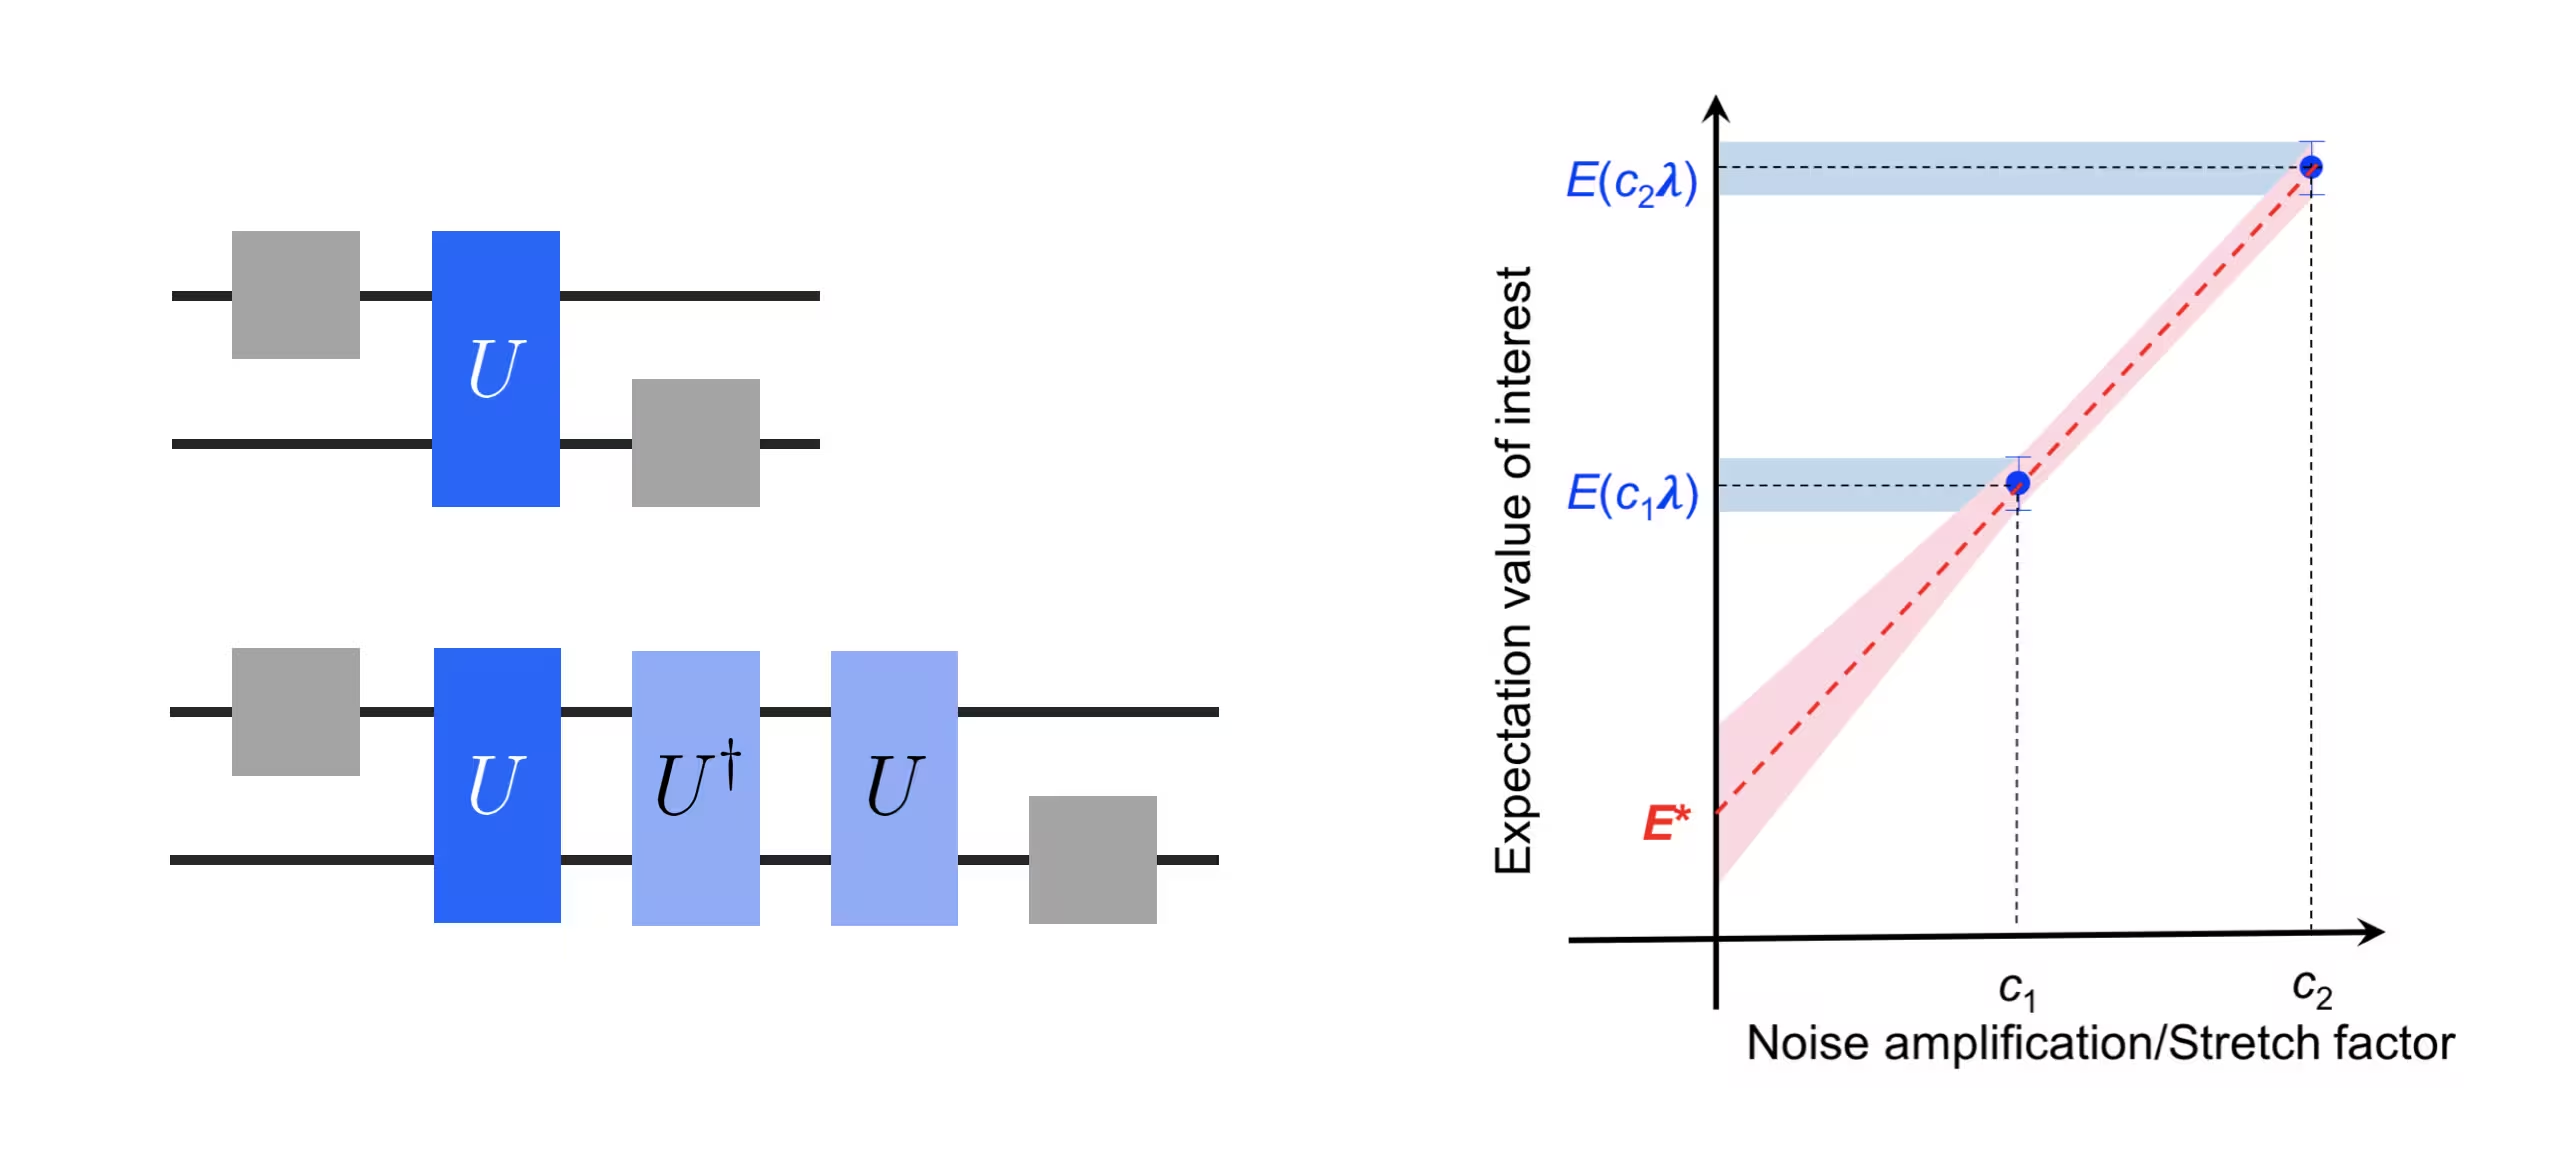
ניתן לממש הן את שלב הגברת הרעש והן את שלב האקסטרפולציה בדרכים שונות רבות. IBM Quantum Compute מממש הגברת רעש על ידי "קיפול Gate דיגיטלי", מה שאומר ש-Gate-ים של שני qubits מוחלפים ברצפים שקולים של ה-Gate והופכו. לדוגמה, החלפת אופרטור יוניטרי ב- תניב גורם הגברת רעש של 3. עבור האקסטרפולציה, ניתן לבחור מבין מספר צורות פונקציונליות, כולל התאמה ליניארית או התאמה מעריכית. התמונה שלהלן מתארת קיפול Gate דיגיטלי משמאל, ואת תהליך האקסטרפולציה מימין.
התקורה של שיטה זו גדלה עם מספר גורמי הרעש. הגדרות ברירת המחדל דוגמות את ערך הציפייה בשלושה גורמי רעש, מה שמוביל לתקורה של כ-3x.
אפשר להפעיל ZNE בדרכים הבאות:
- התוסף Qiskit Mitigation עבור Qiskit
- האפשרות
zne_mitigationאם משתמשים ב-Estimator של IBM Quantum - רמת העמידות אם משתמשים ב-Estimator של IBM Quantum
הגברת שגיאות הסתברותית (PEA)
אחד האתגרים העיקריים ב-ZNE הוא להגביר במדויק את הרעש המשפיע על מעגל המטרה. קיפול Gate מספק דרך קלה לביצוע הגברה זו, אך הוא עלול להיות לא מדויק ועלול להוביל לתוצאות שגויות. ראה את המאמר "Scalable error mitigation for noisy quantum circuits produces competitive expectation values", ובפרט עמוד 4 של המידע המשלים לפרטים. הגברת שגיאות הסתברותית מספקת גישה מדויקת יותר להגברת שגיאות באמצעות למידת רעש.
PEA היא טכניקה מתוחכמת יותר המבצעת ניסויים מקדימים לשחזור הרעש ולאחר מכן משתמשת במידע זה לביצוע הגברה מדויקת. היא מתחילה בלמידת מודל הרעש המסובב של כל שכבה של Gate-ים של שזירה במעגל לפני הרצתם. לאחר שלב הלמידה, המעגלים מורצים בכל גורם רעש, כאשר כל שכבת שזירה של המעגלים מוגברת על ידי הזרקה הסתברותית של רעש חד-Qubit פרופורציונלי למודל הרעש הנלמד המתאים. ראה את המאמר "Evidence for the utility of quantum computing before fault tolerance" לפרטים נוספים.
PEA מורכבת משלושה שלבים:
- למידה: מודל הרעש המסובב של כל שכבה של Gate-ים של שזירה במעגל נלמד.
- הגברת רעש: המעגל הקוונטי המקורי מורץ מספר פעמים בגורמי רעש שונים.
- אקסטרפולציה: התוצאה האידיאלית מוערכת על ידי אקסטרפולציה של תוצאות ערך הציפייה הרועשות לגבול האפס-רעש.
עבור ניסויים בקנה מידה של תועלת (utility scale), PEA היא לרוב הבחירה הטובה ביותר.
מכיוון ש-PEA היא טכניקת הגברת רעש של ZNE, צריך להפעיל גם את ZNE. אפשר להפעיל PEA ו-ZNE בדרכים הבאות:
- התוסף Qiskit Mitigation עבור Qiskit
- האפשרות
zne_mitigationעםpeaכמגבר, אם משתמשים ב-Estimator של IBM Quantum
אם אתה משתמש ב-Estimator החדש בצד הלקוח שהוצג ב-qiskit-ibm-runtime v0.50.0, נדרשת עבודת למידת רעש נפרדת כדי להשתמש ב-PEA.
ראה מעבר מ-Sampler ו-Estimator בצד השרת לצד הלקוח למידע נוסף.
ביטול שגיאות הסתברותי (PEC)
ביטול שגיאות הסתברותי (PEC) הוא טכניקה לצמצום שגיאות בהערכת ערכי ציפייה של תצפיות. בניגוד ל-ZNE, הוא מחזיר אומד בלתי מוטה של ערך הציפייה. עם זאת, הוא בדרך כלל גורר תקורה גדולה יותר.
ב-PEC, האפקט של מעגל מטרה אידיאלי מבוטא כצירוף לינארי של מעגלים רועשים שניתנים למימוש בפועל:
ניתן לשחזר את הפלט של המעגל האידיאלי על ידי הרצת מופעי מעגל רועשים שונים הנשלפים ממכלול אקראי המוגדר על ידי הצירוף הלינארי. אם המקדמים יוצרים התפלגות הסתברות, ניתן להשתמש בהם ישירות כהסתברויות של המכלול. בפועל, חלק מהמקדמים שליליים, ולכן הם יוצרים התפלגות מעין-הסתברות במקום. ניתן עדיין להשתמש בהם להגדרת מכלול אקראי, אך קיימת תקורת דגימה הקשורה לשליליות של התפלגות המעין-הסתברות, המאופיינת בכמות
תקורת הדגימה היא גורם כפלי על מספר ה-shots הנדרש להערכת ערך ציפייה לדיוק נתון, בהשוואה למספר ה-shots שיידרשו מהמעגל האידיאלי. היא גדלה ריבועית עם , אשר בתורו גדל מעריכית עם עומק המעגל.
אפשר להפעיל PEC בדרכים הבאות:
- התוסף Qiskit Mitigation עבור Qiskit
- האפשרות
pec_mitigationאם משתמשים ב-Estimator של IBM Quantum
אם אתה משתמש ב-Estimator החדש בצד הלקוח שהוצג ב-qiskit-ibm-runtime v0.50.0, נדרשת עבודת למידת רעש נפרדת כדי להשתמש ב-PEC.
ראה מעבר מ-Sampler ו-Estimator בצד השרת לצד הלקוח למידע נוסף.